信息概要
磁控微机器人运动轨迹追踪测试是一种针对微型机器人在磁场控制下的运动性能及轨迹精度进行的专业化检测服务。该测试通过高精度仪器和标准化方法,评估微机器人在复杂环境中的运动稳定性、响应速度以及轨迹偏差等关键指标。
此类检测对于医疗、工业及科研领域的微机器人应用至关重要。例如,在靶向药物输送或微创手术中,精准的运动轨迹直接关系到操作的安全性和有效性。通过第三方检测机构的专业评估,可为产品研发、质量改进及行业标准制定提供可靠数据支持。
本次检测涵盖磁控微机器人的动态性能、环境适应性及控制精度等多维度参数,确保其在实际应用中的可靠性与重复性。
检测项目
- 运动轨迹偏差率
- 磁场响应时间
- 最大运动速度
- 最小可控步长
- 三维空间定位精度
- 重复定位一致性
- 负载能力下的轨迹稳定性
- 不同频率磁场下的运动衰减
- 多机器人协同运动干扰度
- 表面摩擦系数影响评估
- 流体环境中的运动阻力
- 温度变化对运动精度的影响
- 长期运行后的性能衰减率
- 磁场强度与运动速度的线性关系
- 急停状态下的位移余量
- 复杂路径跟踪完成度
- 电磁兼容性测试
- 材料疲劳对运动的影响
- 不同介质中的运动轨迹对比
- 能量消耗与运动效率比值
检测范围
需要检测,但不确定项目与标准?工程师为您一对一制定检测方案
- 医疗靶向给药微机器人
- 血管内手术导航机器人
- 工业管道检测微型机器人
- 微装配系统磁控机器人
- 生物细胞操作微型机械手
- 环境监测水下微机器人
- 微型无人机集群控制系统
- 纳米级定位磁驱动机器人
- 可吞服式诊断胶囊机器人
- 仿生游动微型机器人
- 多自由度磁控微型机械臂
- 视网膜手术辅助机器人
- 微型物流运输机器人
- 微创手术穿刺引导机器人
- 微型3D打印磁控装置
- 脑部血管介入机器人
- 微型卫星姿态调节机器人
- 微流体芯片操控机器人
- DNA操作磁性机器人
- 微型地下勘探机器人
检测方法
检测报告可以为您解决:产品性能提升改进科研项目立项与结题依据内部科研新品把控生产工艺改进与失效分析
- 高速摄影轨迹分析法:通过帧同步摄像系统记录运动过程
- 霍尔传感器阵列检测:测量空间磁场分布与机器人位置关系
- 激光干涉定位法:亚微米级位移精度测量
- 粒子图像测速技术:流体环境中的运动参数采集
- 六自由度运动平台测试:模拟复杂工况下的运动性能
- 电磁兼容性测试:评估外部磁场干扰影响
- 温控环境模拟测试:不同温度条件下的运动稳定性分析
- 频响特性分析法:测定机器人对交变磁场的响应带宽
- 微力传感器检测法:测量运动过程中的接触力变化
- 多机器人协同测试:评估群体运动时的相互干扰
- 长期耐久性测试:连续运行后的性能参数对比
- X射线透视成像:内部结构运动状态可视化监测
- 声发射检测法:分析运动过程中的摩擦振动特性
- 光学编码器定位:高精度旋转运动测量
- 阻抗检测法:评估介质阻力对运动的影响
检测仪器
- 三维亥姆霍兹线圈系统
- 高速摄像机
- 激光多普勒测振仪
- 原子力显微镜
- 磁强计阵列
- 六轴力传感器
- 微纳米定位平台
- 粒子图像测速仪
- 电磁屏蔽测试舱
- 高精度电子天平
- X射线显微CT
- 红外热成像仪
- 动态信号分析仪
- 光学表面轮廓仪
- 多通道数据采集系统
机构信息
机构名称:北京中科光析科学技术研究所
简称:中析研究所
单位性质:集体所有制(股份合作)科研检测单位
隶属单位:北京前沿科学技术研究院
机构定位:以科研检测为主的科学技术研究机构;第三方分析测试技术服务单位
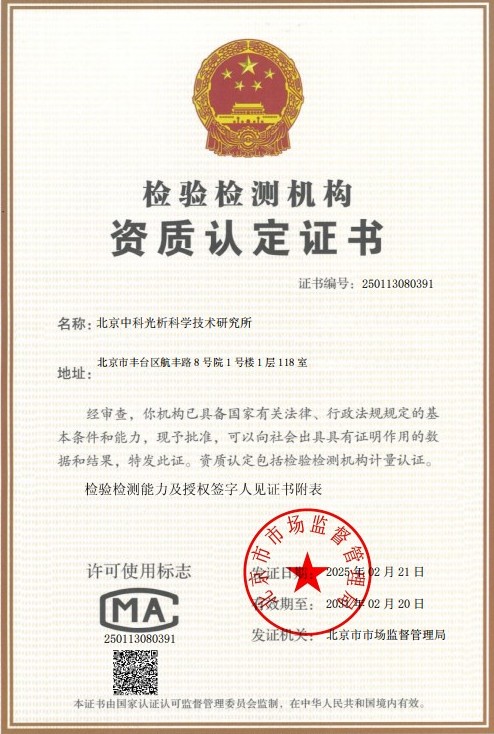
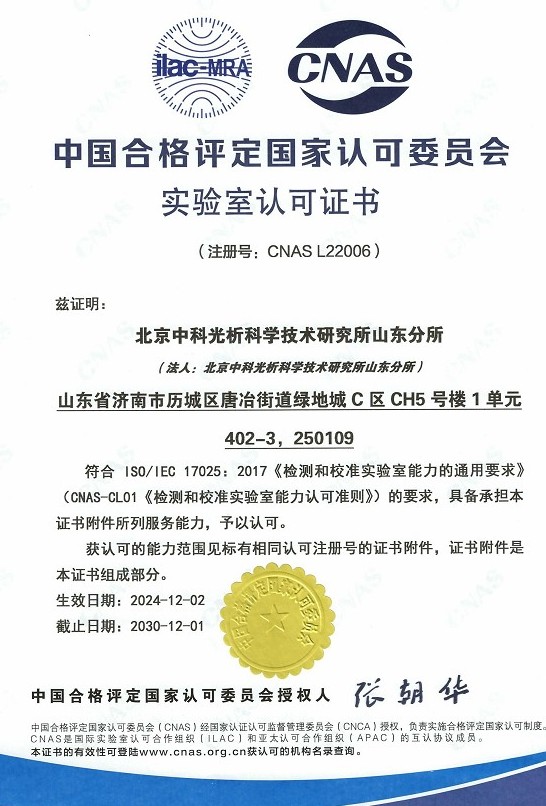
资质认可:旗下实验室获得CMA检验检测机构资质认定与CNAS实验室认可
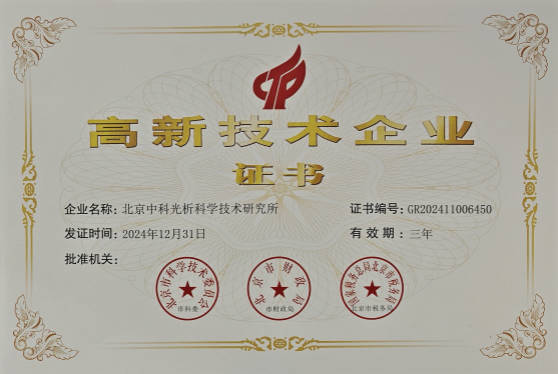
机构荣誉:国家高新技术企业、中关村高新技术企业
检测方针:公正、科学、准确、满意
执业原则:严谨、诚信
经营理念:以客户需求为中心,真正解决顾客难题
服务内容:研发设计、分析检测、试验验证、共性加工、信息及知识产权等
服务行业:航空航天、军工科研、高端制造、新能源与节能环保、石油化工、生物医药、电子信息、新材料研发、汽车及轨道交通、建筑建材等