信息概要
工业机器人空载轨迹精度检测是通过专业设备测量机器人末端执行器在无负载状态下实际运动轨迹与编程轨迹的偏差程度。这项检测直接反映机器人的重复定位能力、轨迹跟踪精度和运动控制性能,是评价工业机器人核心性能的关键指标。在汽车制造、精密电子、航空航天等高精度应用领域,轨迹精度不足将导致产品合格率下降、设备碰撞风险增加和生产线停机的严重后果。第三方检测机构依据ISO 9283、GB/T 12642等国际国内标准提供权威认证服务,帮助企业验证设备性能、优化生产工艺并满足行业准入要求。
检测项目
- 位置准确度
- 位置重复性
- 轨迹准确度
- 轨迹重复性
- 多方向位姿变动量
- 距离准确度
- 距离重复性
- 角位置准确度
- 角位置重复性
- 速度波动系数
- 加速度波动系数
- 轨迹速度特性
- 轨迹加速度特性
- 最小定位时间
- 姿态准确度
- 姿态重复性
- 路径偏移量
- 圆轨迹拟合度
- 直线轨迹平直度
- 拐角过冲量
- 轨迹平滑度
- 重复轨迹一致性
- 关节回差误差
- 末端抖动幅度
- 速度跟随误差
- 加速度跟随误差
- 位姿稳定时间
- 轨迹同步误差
- 坐标变换精度
- 基准点复现性
- 多轴联动耦合误差
- 奇异点穿越稳定性
- 工作空间边界精度
- 重复启动一致性
- 温度漂移特性
检测范围
需要检测,但不确定项目与标准?工程师为您一对一制定检测方案
- 关节型机器人
- SCARA机器人
- 直角坐标机器人
- 并联机器人
- 协作机器人
- 焊接机器人
- 喷涂机器人
- 装配机器人
- 搬运机器人
- 码垛机器人
- 切割机器人
- 抛光机器人
- 点胶机器人
- 检测机器人
- 机床上下料机器人
- 激光加工机器人
- 铸造机器人
- 冲压机器人
- 食品加工机器人
- 医用机器人
- 洁净室机器人
- 防爆机器人
- AGV复合机器人
- 教学机器人
- 双臂协调机器人
- 移动操作机器人
- 重载机器人
- 精密微纳机器人
- 建筑机器人
- 空间站维护机器人
- 水下作业机器人
- 核工业机器人
- 折弯机器人
- 打磨机器人
- 视觉引导机器人
检测方法
检测报告可以为您解决:产品性能提升改进科研项目立项与结题依据内部科研新品把控生产工艺改进与失效分析
- 激光跟踪测量法:使用激光干涉仪实时追踪机器人末端反射镜位置
- 光学运动捕捉法:通过多相机系统捕捉末端标记点三维坐标
- 电子经纬仪法:采用高精度电子测角仪进行空间角度测量
- 线位移传感器法:应用拉绳编码器测量直线位移精度
- 动态性能分析法:采集伺服电机电流/电压信号分析动态响应
- 网格点测试法:在工作空间划分网格测试各点定位精度
- 标准路径复现法:按ISO标准轨迹测试编程与执行偏差
- 圆形轨迹测试法:评估机器人圆周运动能力
- 空间对角线测试法:测量工作空间对角线方向的轨迹精度
- 重复轨迹对比法:多次执行相同路径比对一致性
- 速度阶跃响应法:测试不同速度指令下的跟随特性
- 振动频谱分析法:通过加速度计采集末端振动频谱
- 温度漂移测试法:监测不同温度环境下的精度变化
- 多轴联动测试法:评估协调运动时的轨迹耦合误差
- 奇异区穿越测试法:检测机构奇异点附近的运动稳定性
- 载荷扰动模拟法:通过软件模拟负载变化的影响
- 反向间隙测量法:测试传动系统回程差
- 重复启停测试法:评估频繁启停对精度的影响
- 全工作空间扫描法:系统性地扫描整个可达空间
- 动态误差补偿法:基于测量数据建立误差补偿模型
检测仪器
- 激光跟踪仪
- 光学运动捕捉系统
- 激光干涉仪
- 电子经纬仪
- 全站仪
- 拉绳位移传感器
- 六维力传感器
- 惯性测量单元
- 激光测距仪
- 数字倾角仪
- 振动分析仪
- 伺服信号采集仪
- 红外热像仪
- 球杆仪
- 动态性能分析仪
机构信息
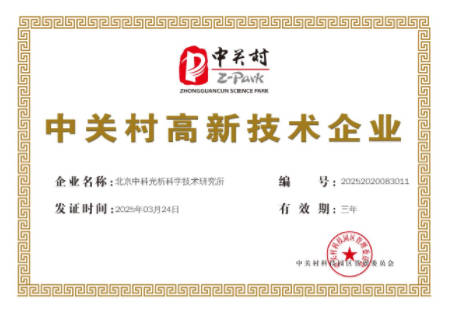
机构名称:北京中科光析科学技术研究所
简称:中析研究所
单位性质:集体所有制(股份合作)科研检测单位
隶属单位:北京前沿科学技术研究院
机构定位:以科研检测为主的科学技术研究机构;第三方分析测试技术服务单位
资质认可:旗下实验室获得CMA检验检测机构资质认定与CNAS实验室认可
机构荣誉:国家高新技术企业、中关村高新技术企业
检测方针:公正、科学、准确、满意
执业原则:严谨、诚信
经营理念:以客户需求为中心,真正解决顾客难题
服务内容:研发设计、分析检测、试验验证、共性加工、信息及知识产权等
服务行业:航空航天、军工科研、高端制造、新能源与节能环保、石油化工、生物医药、电子信息、新材料研发、汽车及轨道交通、建筑建材等